Caltech e DARPA: il robot ASTRA assembla la prima struttura per antenne in orbita
Nell'ambito del programma NOM4D, un braccio robotico ha costruito sezioni di una parabola da 1,4 metri sfruttando la piattaforma Vigoride 7 lanciata con SpaceX.
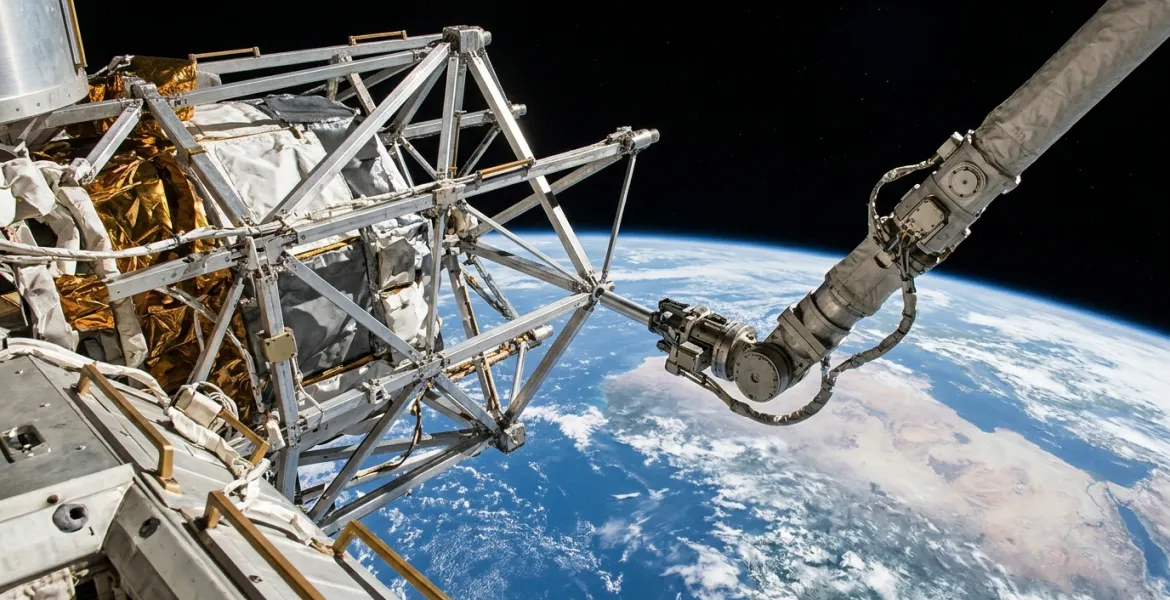
Un gruppo di ingegneri del California Institute of Technology (Caltech), con il finanziamento dell'agenzia statunitense DARPA, ha completato la prima dimostrazione di assemblaggio automatizzato di una struttura direttamente nell'orbita terrestre. L'esperimento è stato condotto attraverso il sistema robotico denominato ASTRA (Autonomous In-Space Tensioned Reflector Assembly), sviluppato all'interno del programma NOM4D, acronimo di Novel Orbital and Moon Manufacturing, Materials and Mass-efficient Design. L'obiettivo principale del test era la costruzione del telaio di un'antenna parabolica del diametro di 1,4 metri, partendo da singoli componenti trasportati nello spazio.
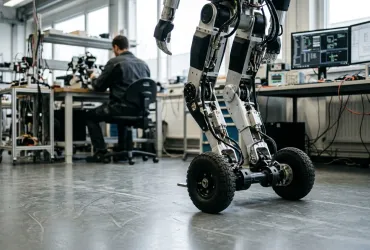
Il sistema ASTRA è basato su un braccio manipolatore a tre assi, progettato per operare in condizioni di vuoto e radiazioni, ambienti ostili per la presenza umana prolungata. Il robot ha prelevato da apposite cassette elementi tubolari in materiale composito e giunti di collegamento in alluminio, orientandoli nello spazio per formare sezioni ripetitive della struttura. Una volta completata ogni sezione della travatura, il dispositivo ha fissato sulla costruzione una sottile pellicola riflettente perforata, concepita per fungere da specchio dell'antenna. Tale soluzione è stata scelta per facilitare l'assemblaggio automatizzato e ridurre drasticamente il peso complessivo dell'hardware rispetto ai sistemi tradizionali.
L'attrezzatura sperimentale, con un volume di circa un metro cubo, è stata lanciata il 25 ottobre 2026 a bordo della missione Transporter-16 di SpaceX. Il sistema è stato ospitato sulla piattaforma orbitale Vigoride 7 della società Momentus, che ha garantito l'alimentazione elettrica, i sistemi di comunicazione e le telecamere necessarie per il monitoraggio costante delle operazioni. Nonostante l'autonomia del braccio meccanico, il controllo delle operazioni è avvenuto tramite comandi inviati dalla Terra dai tecnici del Caltech, che ricevevano feedback fotografici per verificare il successo di ogni manovra. Il coordinamento ha richiesto una gestione complessa delle finestre di comunicazione, limitate a circa sette o otto sessioni giornaliere della durata di circa 15 minuti ciascuna.
Per garantire la precisione delle manovre e risolvere eventuali imprevisti tecnici, il team di ricerca ha utilizzato un gemello terrestre dell'installazione per testare ogni sequenza di comandi prima dell'invio effettivo in orbita. Durante la missione, il robot ha assemblato autonomamente la terza sezione della travatura, mentre le prime due erano state integrate nella struttura già prima del lancio per accelerare le operazioni sperimentali. La costruzione dell'intera antenna, composta originariamente da undici sezioni, non è stata ultimata a causa di limitazioni temporali e alcune difficoltà tecniche riscontrate durante la permanenza nello spazio.
Secondo quanto riportato dalla DARPA, i risultati ottenuti confermano la fattibilità tecnica dell'assemblaggio robotico di grandi infrastrutture nello spazio, superando i limiti dimensionali imposti dalla capacità di carico dei razzi vettori. In prospettiva, questa tecnologia potrà essere applicata alla creazione di telescopi spaziali di nuova generazione, grandi antenne radio e centrali solari orbitali. Il programma NOM4D punta alla realizzazione di strutture che potrebbero raggiungere dimensioni chilometriche, pur richiedendo ancora tempi di sviluppo prolungati per passare dalla fase sperimentale a quella operativa su vasta scala.
Articolo realizzato con il supporto di strumenti di intelligenza artificiale e verificato dalla redazione. Come lavoriamo
Responsabile editoriale di Infogioco, cura le sezioni Tecnologia, Videogiochi, Mondo e Attualità. Anna è una redattrice dinamica e carismatica, con una passione travolgente per il mondo dell'informatica e le innovazioni tecnologiche. Fin da giovane, ha sempre nutrito una curiosità insaziabile per come la tecnologia possa trasformare le vite delle persone. La sua carriera è caratterizzata da un costante impegno nell'esplorare le ultime novità in campo tecnologico e nel raccontare storie che ispirano e informano il pubblico.
Tutti gli articoli di Anna SulacPubblicato il 10 novembre 2026, 17:30 a cura di Anna Sulac per Infogioco.it.
Newsletter gratuita
Ogni venerdì le notizie della settimana nella tua casella
Le principali, le più lette e il punto sul gioco pubblico. Ti disiscrivi quando vuoi.